今日,小米技术宣布将具身智能基座模型 Xiaomi-Robotics-1 正式开源。此次开源不仅释放了模型权重,还覆盖了从真机后训练到模型部署的完整流程,并配套提供了 Benchmark 评测代码,旨在降低开发者复现、验证及二次开发的门槛。
- 项目主页:https://robotics.xiaomi.com/xiaomi-robotics-1.html
- GitHub:https://github.com/XiaomiRobotics/Xiaomi-Robotics-1
- 模型:https://huggingface.co/collections/XiaomiRobotics/xiaomi-robotics-1
作为小米在具身智能领域的核心成果,Xiaomi-Robotics-1 于今年7月首次发布,如今通过全面开源,进一步推动了社区在机器人基础模型方向的探索与落地。
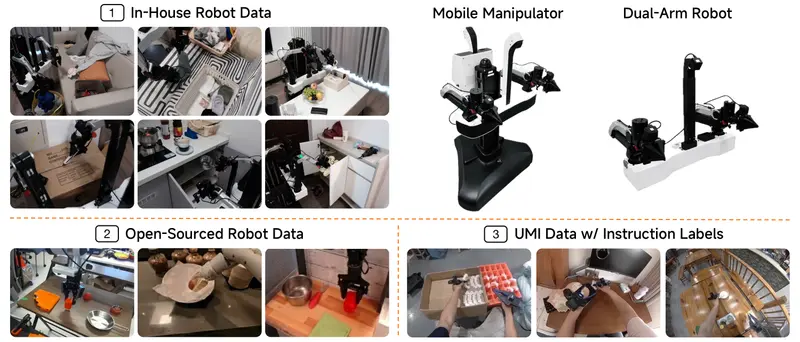
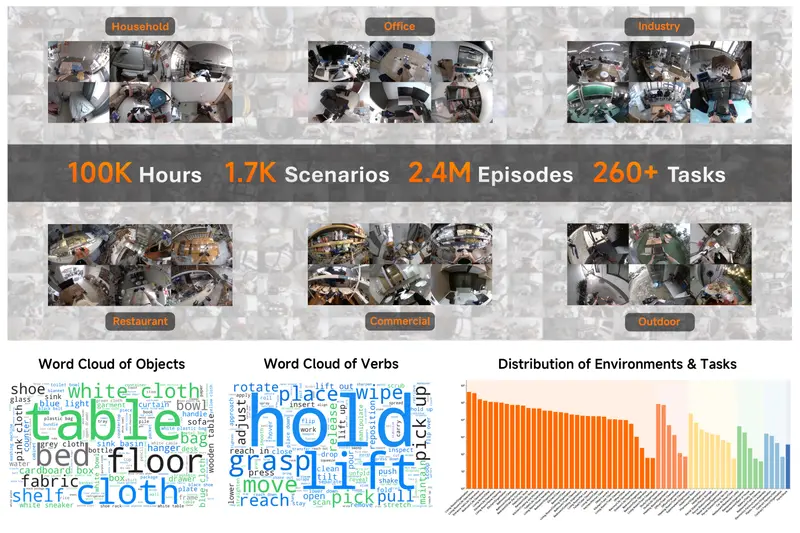
数据基石:10万小时 UMI + 1万小时跨本体
Xiaomi-Robotics-1 的强大性能源于其扎实的数据预训练体系:
- 海量真实世界数据:基于超过 10万小时 的 UMI(Universal Manipulation Interface)数据进行预训练,使模型具备了丰富的物理世界操作先验。
- 跨本体泛化能力:结合超过 1万小时 的跨本体数据进行后训练,打破了单一机器人形态的限制,真正实现“开箱即用”的通用操作能力。
这种“大规模真实数据 + 跨本体适配”的组合,让模型在面对未见过的任务或新硬件时,依然能保持稳定的执行表现。
性能验证:四大基准全面领先
在多个权威机器人基准测试中,Xiaomi-Robotics-1 均取得了当前最优(SOTA)成绩,验证了其作为基座模型的泛化与执行能力:
| 基准测试 | 核心指标 | 对比此前最优 | 亮点 |
|---|---|---|---|
| RoboCasa365 | 平均成功率 57.4% | 46.6% | Composite-Unseen 任务组合泛化能力强 |
| RoboDojo | 平均分 20.07 / 成功率 13.93% | 13.07 / 8.80% | 仿真评测大幅领先 |
| VLABench | 成功率 59.1% / 进度分 70.3% | – | 当前最优表现 |
| RoboCasa | 平均成功率 74.5% | 超越 RLDX-1, Pi-0.5 等 | 综合性能全面占优 |
特别是在 RoboCasa365 的 Composite-Unseen 任务中,模型展现出对未见任务组合的强泛化能力,这对于机器人在开放世界中的实际应用至关重要。
开源价值:从“可用”到“可复用”
此次开源的意义远超模型本身。小米提供了完整的工程链路支持:
- 真机后训练流程:开发者可直接复用小米的后训练方案,将自己的机器人数据接入基座模型进行微调。
- 部署工具链:提供标准化的部署脚本与文档,缩短从实验到实机的周期。
- 评测代码:配套的 Benchmark 代码确保社区能在统一标准下验证模型效果,避免“刷榜”争议,促进公平比较。
© 版权声明
文章版权归作者所有,未经允许请勿转载。