宇树科技(Unitree)正式宣布完全开源其新一代通用人形机器人基础模型 UnifoLM-WLA-1.0。该模型拥有 60 亿(6B)参数,在多项具身智能推理评测中刷新了全球开源模型的 SOTA(State-of-the-Art)记录,性能可比肩头部闭源模型。
- 项目主页:https://unigen-x.github.io/unifolm-wla.github.io
- GitHub:https://github.com/unitreerobotics/unifolm-wla
- 模型:https://huggingface.co/collections/unitreerobotics/unifolm-wla-10
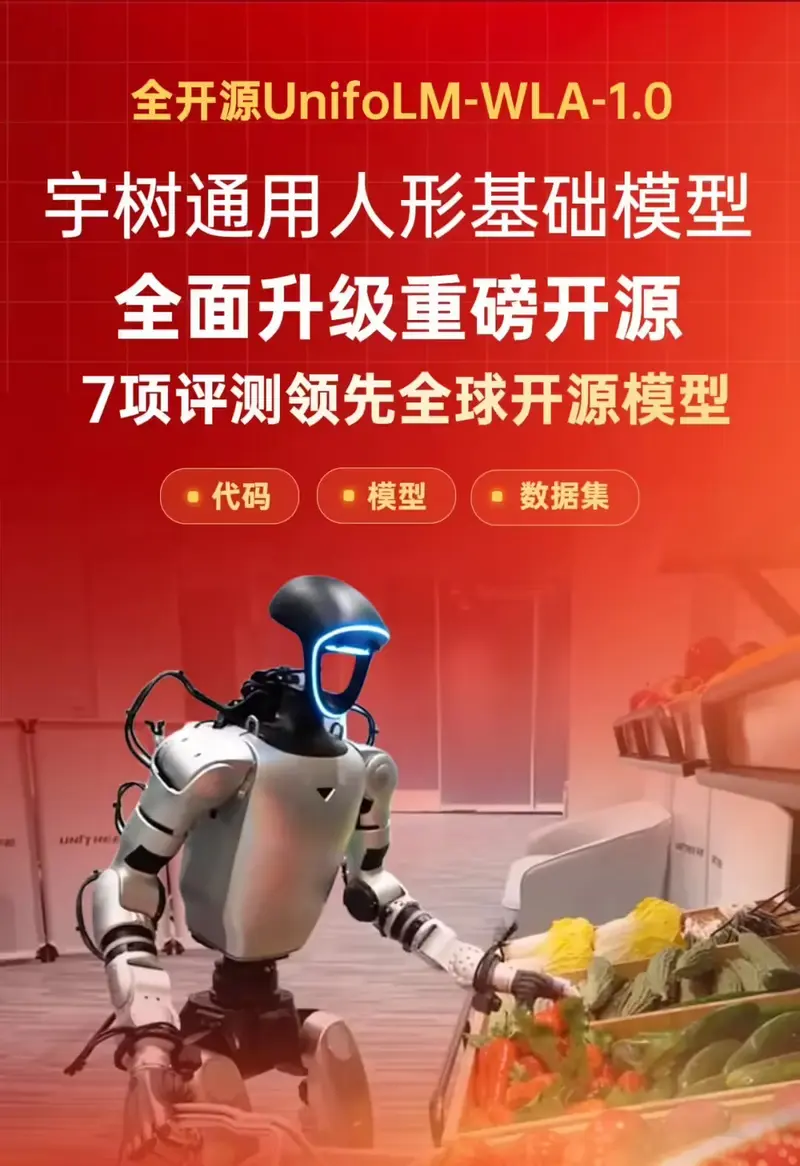
核心突破:单模型统筹“手”与“脚”
UnifoLM-WLA-1.0 的最大亮点在于其统一的架构设计,打破了传统机器人控制中移动底盘与机械臂操作分离的限制:
- 全场景覆盖:单模型即可同时处理桌面精细操作(如抓取、装配)和全身移动操作(如行走、导航)。
- 跨末端泛化:具备强大的泛化能力,能够适配二指夹爪以及多种五指灵巧手,无需为不同硬件重新训练模型。
- 跨任务通用:在真机评测中,单模型成功统筹了 64 个复杂任务,展现了极高的通用性和适应性。
技术架构:交互中心的世界建模
- 多模态感知融合:依托大规模通用多模态感知与理解数据进行训练,显著提升了对复杂环境的空間感知能力。
- 以交互为中心的世界建模:不仅“看”得懂环境,更能理解物体间的物理交互关系,从而做出更精准的决策。
- 高质量真机数据:基于约 2,500 小时的高质量真机操作数据进行微调,确保模型在真实物理世界中的鲁棒性。
性能表现
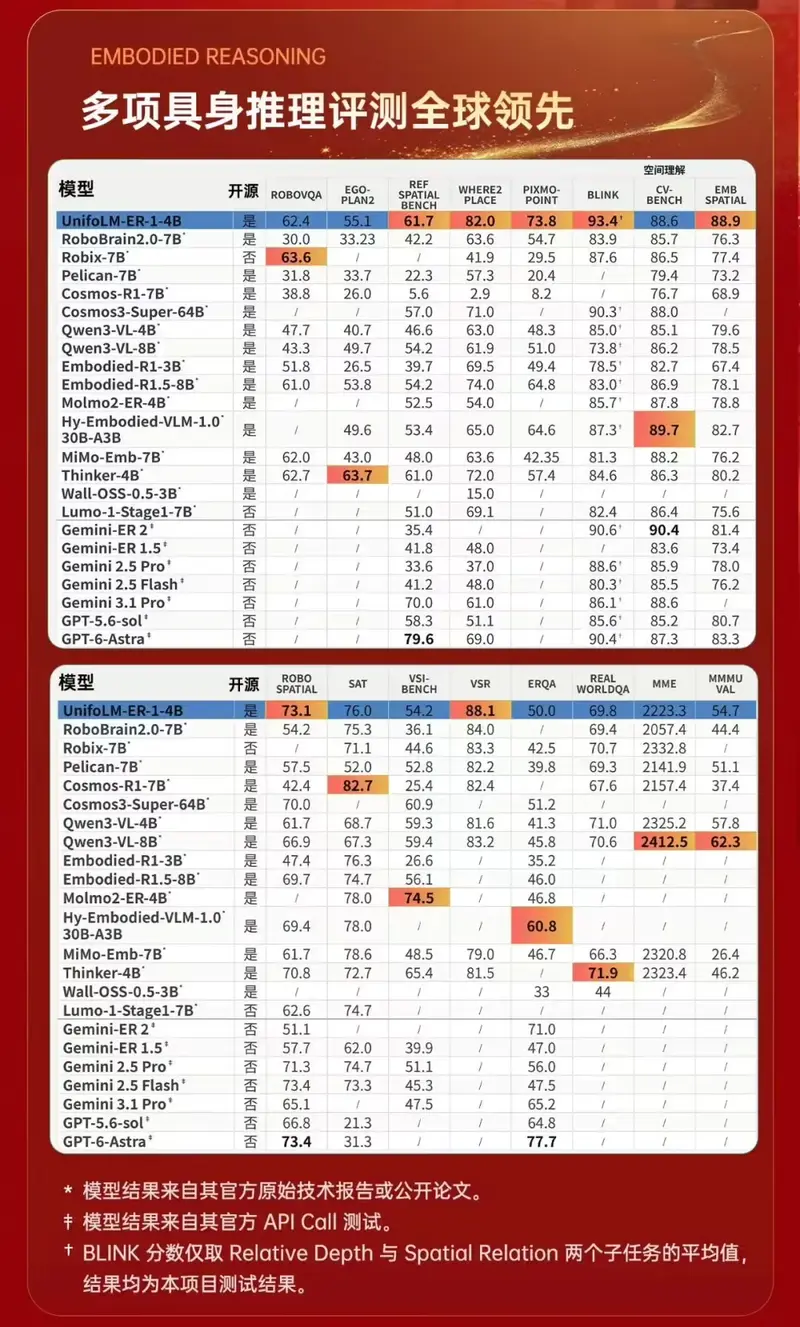
- 评测领先:在多项具身推理基准测试中,UnifoLM-WLA-1.0 的性能超越了国内外主流开源模型,并接近顶尖闭源模型水平。
- 开源开放:宇树科技选择完全开源该模型,旨在推动具身智能社区的协作与创新,降低人形机器人开发的门槛。
© 版权声明
文章版权归作者所有,未经允许请勿转载。