超衍智能(Apex Intelligence)正式推出首款大模型 Apex-35B-V1.0。该模型底座为Qwen3.6-35B-A3B,经过中期训练与后训练迭代,融合大量自研数据集与自动化研究轨迹打造;项目最大特色是依托自研Apex Research自动化研究系统,走递归自我改进(RSI)路线,AI自主参与数据构造、实验设计、代码执行、结果分析、训练调优全流程。它既是自动化AI研究的产出物,也面向科研、计算科学、机器人仿真提供端到端研究工作流,同时保留编码、Agent、深度搜索等通用能力。
- 官方介绍:https://www.apexin.com/apex-35b
- GitHub:https://github.com/apexin-ai/Apex-35B-V1.0
- 模型:https://huggingface.co/Apexintelligence-AI/Apex-35B-V1.0
基准核心结论
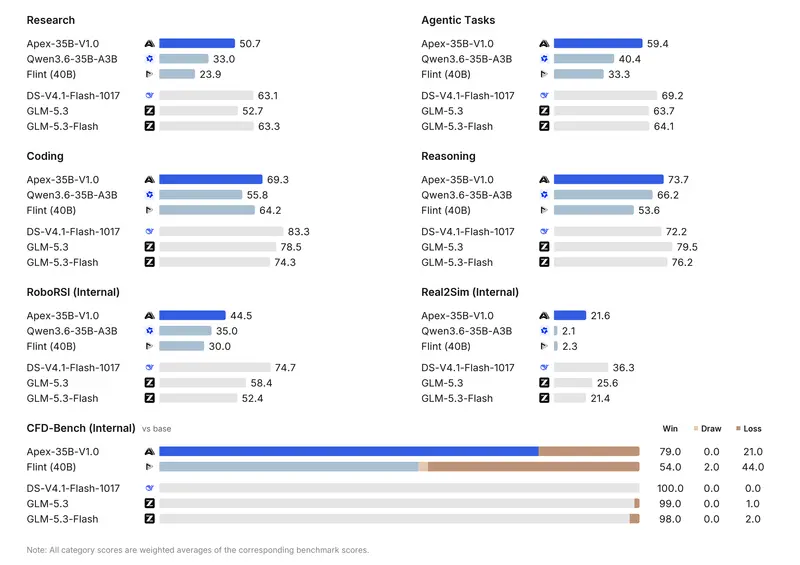
在同参数量梯队里,Apex-35B-V1.0的科研能力处于领先,六项自研科研基准全部优于底座Qwen3.6-35B-A3B以及Recursive Flint;部分指标对标甚至超越更大参数量模型:FrontierScience、PaperBench胜过GLM-5.3,BioMysteryBench Human-difficult优于DeepSeek-V4.1-Flash-1017,BFCL V4得分在参评模型中最高。
三大重点能力演示
1. 机器人:仿真任务 + Real2Sim真实转仿真重建
Apex-35B-V1.0本身是文本模型,视觉输入依靠GPT-6.1-Sol驱动的Vision MCP工具转成文本观测信息,所有对比模型统一使用这套视觉后端保证公平。
- RoboRSI(机器人轨迹与任务):得分44.5,优于50B以内竞品,接近GLM-5.3-Flash(52.4);在RobotTwin、RoboCasa仿真环境中生成控制代码、接收视觉反馈、迭代修正,完成积木堆叠、排序、避障放置、倒物等任务。
- Real2Sim(实景照片重建可物理仿真场景):得分21.55,略超GLM-5.3-Flash(21.4)。输入单张现实照片,识别物体、匹配仿真资产、还原空间排布,产出带物理属性的虚拟场景,供后续机器人仿真实验。和普通3D重建不同,优先保证物理交互可仿真,而非极致视觉还原。
2. 计算流体动力学 CFD-Bench
对基线模型胜率79%(79胜0平21负),覆盖两类典型工程优化:
- 扑翼推进优化:以32个傅里叶系数参数化扑动升沉、俯仰运动,在约束能耗与波动前提下最大化净推力,最优推力0.164,高于GLM-5.3(0.150)、原底座(0.081);
- 流体网络分配优化:64出口血管网络阻抗、流量匹配优化,最低不匹配误差1.24×10⁻⁵,优于GLM-5.3和底座模型。
3. AI for AI:让模型自己训练、调优其他AI
在AI4AI-Bench设置两阶段流程(4小时策略探索 +12小时重训练):
- Sokoban推箱子训练任务:训练Qwen2.5-3B-Instruct,最终512个 unseen 关卡成功率24.4%,是底座版本11.7%的两倍以上;
- SD1.5 DDPO美学强化微调:自主发现两个关键优化:把去噪步数从50降至20、拉长训练轮次上限并增加时序停止与断点保存;美学分数由5.397提升至6.638,涨幅23%,同时大幅降低计算耗时。
Apex Research 递归自改进机制
整套系统形成闭环:自动识别模型短板 → 生成假设、跑实验 → 沉淀改进方案反哺模型,覆盖三层:
- 自演化数据:定位CFD等任务短板,自动合成验证样本补充训练,CFD-Bench单项提升32.1分;
- 自动化实验调参:定位长上下文、数据配比等造成Agent退化的问题,优化序列长度、采样配比、批次策略;
- 底层算力栈优化:自主探索GPU内核、通信调度、KV缓存、Prefill/Decode策略,训练吞吐量提升45–60%,推理解码速度提升1.6–1.8倍,首令牌耗时下降30–35%。
© 版权声明
文章版权归作者所有,未经允许请勿转载。