机器人导航一直面临着一个两难选择:要么使用昂贵的多传感器阵列(如激光雷达、深度相机)以确保精度,要么使用廉价的单目摄像头但牺牲鲁棒性。
- 官方介绍:https://mistral.ai/news/robostral-navigate/
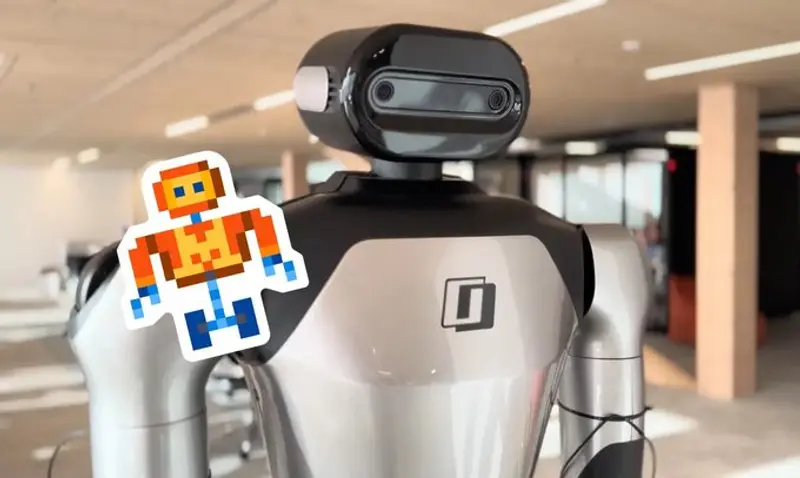
Mistral 新推出的 Robostral Navigate ,这款拥有 80 亿参数 的具身导航模型,仅凭单个 RGB 摄像头和自然语言指令,就能引导机器人在复杂的现实环境中自主穿行。更令人惊讶的是,它在性能上不仅超越了其他单摄像头方案,甚至领先于主流的多传感器系统。
核心亮点:极简硬件,极致性能
1. 单 RGB 摄像头的胜利
- 硬件简化:无需深度传感器或立体视觉系统,仅依靠普通的 RGB 图像输入。这大幅降低了机器人的硬件成本和复杂度。
- 性能标杆:在针对未见环境的 R2R-CE 基准测试中,Robostral Navigate 取得了 76.6% 的成功率。
- 比最佳单摄像头方法高出 9.7 个百分点。
- 比领先的多传感器系统高出 4.5 个百分点。
- 广泛兼容:适用于轮式、腿式及空中机器人平台,且对不同摄像头硬件具有高度鲁棒性。
2. 纯模拟训练,快速迭代
- 数据规模:完全在模拟环境中训练,使用了约 40 万条 导航轨迹,覆盖 6,000 个 独特场景(包括办公室、住宅、商业空间及室外区域)。
- 效率飞跃:通过专门的数据生成流程和**基于树的注意力掩码(Tree-based Attention Masking)**策略,实现了令牌高效的监督训练。
- 结果:显著减少了训练所需的 Token 数量,将训练时间从传统的数月缩短至数天。
- 在线强化学习:在监督学习基础上,引入在线强化学习进一步微调,提升了模型在动态环境中的适应能力和导航精度。
技术架构:原创与自研
Robostral Navigate 由 Mistral 旗下的 Robostral 团队完全内部设计,未依赖现有的开源基础模型。这彰显了其在视觉语言模型(VLM)与机器人控制结合领域的原创研究能力。
- 多模态输入:结合 RGB 图像帧与自然语言指令(如“去厨房拿杯子”)。
- 端到端输出:直接生成机器人的动作控制信号或路径规划。
- 泛化能力:由于在多样化模拟场景中训练,模型对未见过的真实环境展现出强大的零样本或少样本适应能力。
应用场景与合作伙伴
目前,Robostral Navigate 正面向以下行业的精选合作伙伴提供早期访问:
- 制造业:工厂内部的物料搬运与巡检。
- 物流业:仓库内的包裹分拣与运输。
- 配送业:最后一英里配送机器人的路径规划。
- 酒店业:服务机器人的客房引导与物品递送。
随着测试范围的扩大,预计未来将有更多开发者能够通过 API 或 SDK 接入该模型。
© 版权声明
文章版权归作者所有,未经允许请勿转载。