在具身智能与人形机器人研发成本居高不下的背景下,PhoneBot 提供了一种极具颠覆性的解决方案。这是一个开源的低成本人形机器人平台,其核心创新在于将商用智能手机重新利用,作为机器人的主要感知与计算中枢。通过将成熟的移动设备算力与模块化机械身体相结合,PhoneBot 大幅降低了人形机器人的研发门槛,为学术界、创客及独立开发者提供了一个高度灵活且经济高效的实验平台。

核心架构:感知计算与运动控制的巧妙解耦
PhoneBot 的硬件设计摒弃了传统机器人高度集成的复杂布线方案,采用了一种创新的“解耦”架构,将高级感知推理与底层执行控制分离开来:
- 智能手机作为“大脑”与“感官”:平台复用用户现有的智能手机,利用其内置的高分辨率摄像头、高精度 IMU(惯性测量单元)、强大的 SoC 处理器以及成熟的无线通信模块。手机负责运行视觉跟踪、SLAM(同步定位与建图)、运动策略推理以及高级用户交互应用,并在需要时无缝接入云端服务。
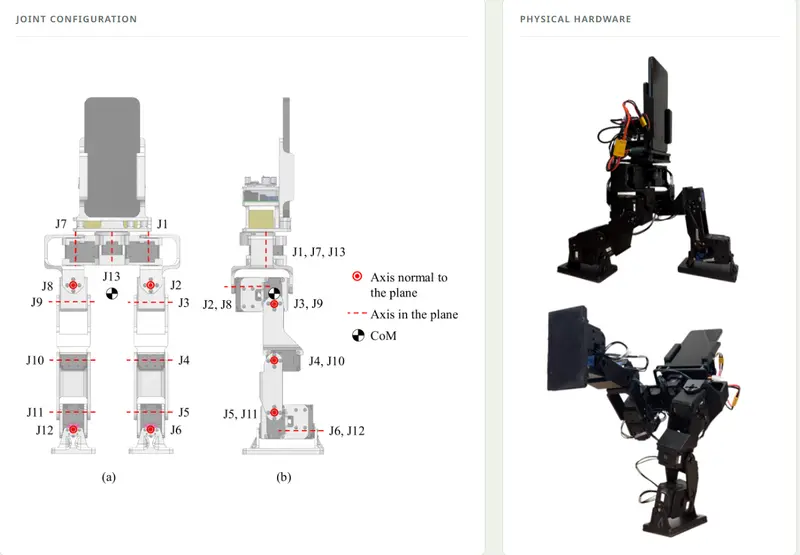
- 单板计算机作为“小脑”与“神经中枢”:一个紧凑的单板计算机(SBC)专门负责底层的执行器通信与实时关节位置命令的执行。它通过 USB 连接的 U2D2 接口和 TTL 总线,与机器人的 13 个 DYNAMIXEL XL430-W250-T 伺服电机进行高频通信。
- 无线通信与物理隔离:智能手机与单板计算机之间仅通过 Wi-Fi 交换目标关节位置指令和状态反馈(包括位置、速度和扭矩)。这种设计使得手机无需与机器人硬件建立任何物理电气连接,不仅简化了机械组装,还极大提升了平台对不同品牌、型号智能手机的兼容性。
机械设计与规格参数
PhoneBot 的机械结构经过优化,兼顾了轻量化与运动自由度:
- 尺寸与重量:平台总高度为 48.3 厘米。包含智能手机在内的总重量仅为 1.8 公斤,极大地降低了对电机扭矩的要求。
- 自由度配置:包含 13 个驱动关节,其中每条腿分配 6 个关节以实现稳定的双足行走,躯干配备 1 个偏航(Yaw)关节以增强上半身的灵活性。
- 供电系统:采用分离式供电设计。一个 3S 锂电池组专门为 13 个执行器系统提供大电流动力;同时,通过 DC-DC 转换器为单板计算机提供稳定的 5V 电源,确保控制系统的稳定运行。
显著的技术与经济优势
- 极致的成本控制:不含智能手机的硬件成本(BOM)约为 400 美元。通过复用用户已有的智能手机,避免了昂贵的专用计算单元和传感器阵列的采购成本。
- 强大的生态兼容性:智能手机自带成熟的操作系统、丰富的开发工具链(如 ARKit/ARCore、各类机器学习框架)以及现成的无线连接能力,开发者可直接利用现有的移动端开发生态进行机器人应用的原型设计。
- 高可维护性与模块化:由于电气连接的极简设计,手机的更换、升级或故障排查变得异常简单,无需拆解复杂的机器人内部线缆。
开源生态与构建资源
PhoneBot 致力于推动机器人技术的民主化,其核心构建资源已全面向社区开放:
- 开源协议:原始 CAD 文件、机械导出文件、物料清单(BOM)及详细的组装文档均在 知识共享署名—非商业性使用 4.0 国际许可(CC BY-NC 4.0) 下发布。
- 使用规范:允许在非商业目的下自由复制、分享和改编这些材料,前提是给予适当署名、包含许可证链接、保留适用通知并指明任何更改。任何商业用途均需获得权利持有者的单独授权。
- 免责声明:所有开源文件均“按原样”提供,不附带任何形式的明示或暗示保证,第三方组件仍受其各自原有的许可证约束。
 PhoneBot