Open Design
Open Design (OD) 是一个开源的 Web 应用,旨在复刻 Anthropic Claude Design 的核心体验——即“Artifact-first”的设计交付模式,但彻底打破了其闭源、云端绑定和模型锁定的限制。
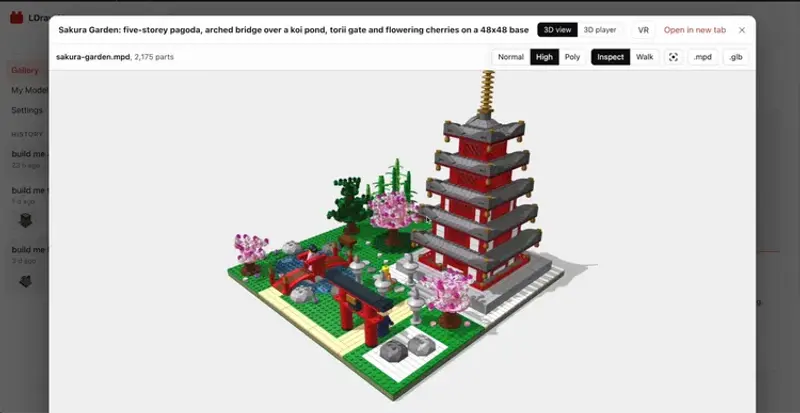
ldraw-nova 是一套面向AI智能体的乐高建模Web应用。你只需要给AI描述模型创意,智能体会自主规划、迭代搭建,最终产出符合LDraw标准的乐高模型文件,附带多维度预览与导出资产。
 ldraw-nova
 是一套面向AI智能体的乐高建模Web应用。你只需要给AI描述模型创意,智能体会自主规划、迭代搭建,最终产出符合LDraw标准的乐高模型文件,附带多维度预览与导出资产。
零件检索依赖作者自研的jev-rerank语义重排工具,底层由TypeSafe Jev System One AI模型提供支持。
- 填入
TYPESAFE_API_KEY:启用语义重排,零件匹配效果更好- 无API Key:自动降级为全文检索FTS,零件检索质量会下降
采用Docker容器部署,需要Git、Docker环境,必须同步拉取两个配套仓库,保持相同版本标签:
git clone --branch v0.6.0 https://github.com/anteloc/ldraw-nova.git
git clone --branch v0.6.0 https://github.com/anteloc/ldraw-nova-docker.git
构建镜像(首次构建约占用5GB磁盘,耗时较长)
cd ldraw-nova-docker
docker compose build
启动服务
docker compose up -d
访问地址:
https://localhost:8443:HTTPS,支持Meta Quest3 VR;自签名证书,浏览器需要手动放行警告http://localhost:8765:纯HTTP,无证书警告,不支持VR局域网其他设备可通过本机IP访问,例如Quest3访问 [https://192.168.1.20:8443](https://192.168.1.20:8443)。
⚠️ 应用无登录鉴权,仅在可信内网环境运行。
停止服务
docker compose down
项目目标:打造能设计物理可搭建实体的LLM智能体。
作者在ldbuilder-ai、py2bricks、py4bricks多轮实验后得到两个关键结论:
整套方案直到GPT-6 Astra、Claude Opus 5.5出现,才顺利完成原型落地。
配套工具能力:零件检索、参考样例复用、碰撞与间隙检测、无头3D渲染校验。
核心逻辑:AI不会直接写LDraw摆放积木。AI先输出完整规划JSON,再编写Python生成脚本;运行脚本自动产出LDraw/MPD模型文件。相当于AI编写代码编译器,编译器输出乐高3D模型。
项目内置大量指南,供智能体按需查阅:
| 目标任务 | 参考文档 |
|---|---|
| 从零生成模型 | Agent instructions |
| 优化造型、色彩、细节 | Visual design guide |
| 载具搭建 | Vehicle workflow and examples |
| 高级飞船设计 | Spaceship workflow and atlas |
| 复刻搭建手册 | Build-manual workflow |
| 乐高科技组结构 | Structural workflow and examples |
| 机械传动机构 | Mechanism workflow and build manuals |
| 查找零件、复用组件 | Reference discovery and reference atlas |
| 大型模块化模型 | Module workflow and Copper Lane example |
| 积木咬合、几何校验 | Geometry, snapping and validation |
| LDraw语法、工具指令 | Tool reference and LDraw rules |